KI definiert Sicherheit humanoider Roboter neu
Humanoide Roboter treffen Entscheidungen auf Basis von Sensor- und Umfelddaten und setzen diese unmittelbar in Bewegungen um.
Dieter Volpert, Senior Functional Safety Engineer
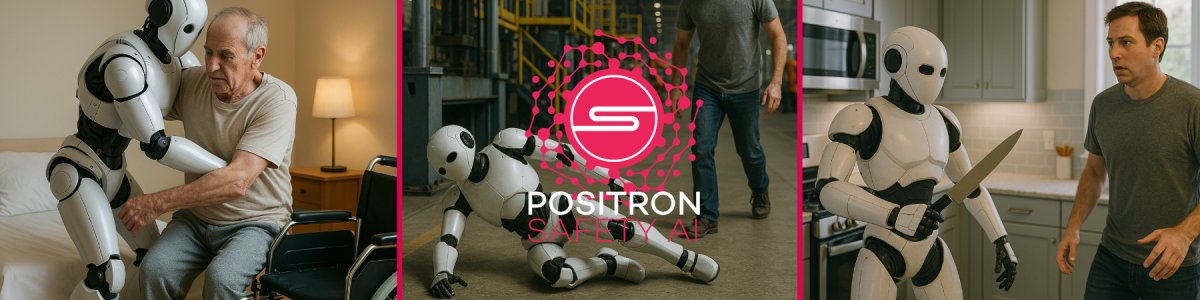
Dadurch wird funktionale Sicherheit zur Frage des Kontexts: Nicht der Stillstand entscheidet über Sicherheit, sondern das Verständnis von Situation und Handlung.
d Humanoide Roboter sollen künftig dort arbeiten, wo sich auch Menschen bewegen. Sie nutzen dieselben Wege, greifen nach Werkzeugen und reagieren eigenständig auf ihre Umgebung. Damit verändert sich eine zentrale Annahme der funktionalen Sicherheit: Ein abgeschalteter Roboter ist nicht automatisch ein sicherer Roboter. Klassische Industrieroboter arbeiten meist ortsfest hinter Schutzeinrichtungen. Betritt eine Person den abgegrenzten Bereich, bringt die Sicherheitssteuerung den Roboterarm zum Stillstand und schaltet anschließend über Safe Torque Off (STO) das Drehmoment ab. Der Arm befindet sich damit in einem sicheren Zustand.
Auf zwei Beinen kann derselbe Stopp Risiken schaffen, weil zahlreiche Gelenke den aufrechten Stand fortlaufend regeln. Wird das Drehmoment abrupt abgeschaltet, kann der Humanoide das Gleichgewicht verlieren und unkontrolliert stürzen. Gewicht, Körperhöhe und Haltung bestimmen die Energie sowie den möglichen Sturzbereich.
Ein sicherer Zustand lässt sich deshalb nicht mit Energielosigkeit gleichsetzen. Je nach Situation muss der Roboter seine Balance halten, Bewegungen dämpfen oder kontrolliert zu Boden gehen.
Handlungskontext bestimmt das Risiko
Die KI-basierte Steuerung schafft eine zweite Herausforderung, weil trainierte Modelle Handlungen situationsabhängig aus Sensordaten ableiten. Selbst bei ähnlichen Ausgangslagen können unterschiedliche Bewegungsentscheidungen entstehen. Eine klassische Sicherheitssteuerung überwacht Position, Geschwindigkeit und Drehmoment, erkennt aber nicht die Bedeutung einer Handlung. Eine schnelle Armbewegung zum Werkstück kann zulässig sein, in Richtung einer Person jedoch gefährlich werden.
Bei Humanoiden werden die Entscheidungen der KI unmittelbar in Bewegungen umgesetzt. Diese Verbindung aus Wahrnehmung, KI-Entscheidung und Handlung in der realen Welt wird als „Physical AI“ (physische KI) bezeichnet. Für einen sicheren Betrieb muss eine unabhängige Instanz daher Bewegungszustand, Umfeld und geplante Aktion gemeinsam bewerten. Dies kann KI-basiert erfolgen, während definierte Reaktionen dem deterministischen Sicherheitskern vorbehalten bleiben.
Drei Ebenen sichern das Gesamtsystem
- Mit Positron Safety AI verbindet der Antriebsspezialist Synapticon drei Sicherheitsebenen:
- Bewegungsüberwachung: Die Safe-Motion-Funktionen Safely Limited Speed (SLS) und Safely Limited Torque (SLT) kontrollieren Geschwindigkeit und Drehmoment direkt an den Antrieben. Bei mehr als 50 Freiheitsgraden reicht die Betrachtung einzelner Achsen jedoch nicht aus. Kinematische Berechnungen berücksichtigen deshalb auch Schwerpunkt, Impuls und Stabilitätsreserven des Roboters.
- Umfelderfassung: Kameras und Tiefensensoren erfassen Personen sowie Hindernisse dreidimensional. Die überwachten Räume passen sich an Bewegung, Körperhaltung und Reichweite an. Sie beziehen auch die dynamisch berechnete Fallzone ein, die sich je nach Schwerpunkt des Roboters permanent verschiebt.
- Handlungsbewertung: Ein multimodales KI-Modell beurteilt geplante Aktionen im jeweiligen Zusammenhang und erkennt mögliche Gefahren.
Der deterministische Sicherheitskern passt daraufhin Geschwindigkeit, Kraft oder Bewegungsraum an. Safe Active Damping dämpft die Bewegung und baut kinetische Energie in den Gelenken ab, während Safe Active Crouch den Schwerpunkt kontrolliert absenkt. Lässt sich ein Sturz nicht verhindern, führt Safe Guided Falling das System kontrolliert zu Boden.
Sicherheit beginnt mit der Systemarchitektur
Für Hersteller humanoider Roboter folgt daraus: Antriebe, Umfeldsensorik und Sicherheitskern müssen von Beginn an aufeinander abgestimmt sein. Dann bleiben definierte Schutzreaktionen auch bei neuen Fähigkeiten der Steuerungs-KI nachvollziehbar. Modelle lassen sich dadurch weiterentwickeln, ohne das Verhalten des Roboters im Gefahrenfall jeweils neu festlegen zu müssen. Das schafft eine verlässliche Grundlage für den Weg vom Prototyp zum zertifizierbaren System.