Der optimale Blick auf jedes Bauteil
Ein modellbasierter Ansatz kombiniert deshalb die Planung geeigneter Sensorpositionen mit der kollisionsfreien Roboterbewegung. Dadurch entstehen automatisch ausführbare Prüfabläufe mit hoher Abdeckung und Messqualität
Dr. Vanessa Staderini, Wissenschaftlerin
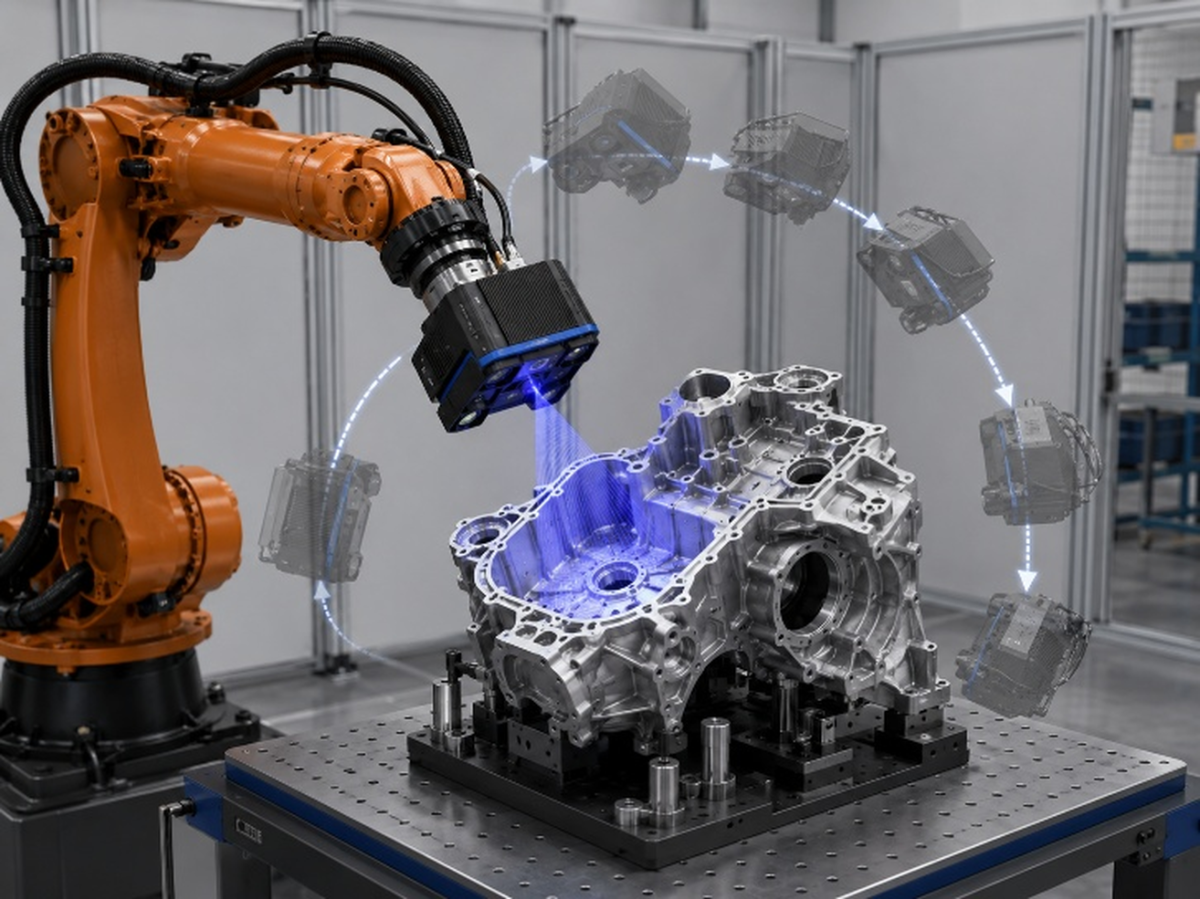
Steigende Variantenvielfalt, kürzere Produktionszyklen und höhere Anforderungen an die Qualitätsdokumentation erhöhen den Bedarf an flexiblen automatisierten Inspektionssystemen. Bei Bauteilen mit komplexer Geometrie reicht eine einzelne Kamera oder ein stationärer 3D-Sensor nicht aus: Relevante Bereiche können verdeckt sein oder in Vertiefungen und Hinterschneidungen liegen. Robotergestützte Inspektionssysteme bewegen den Sensor deshalb gezielt um das Bauteil herum und erfassen Bilder oder 3D-Daten aus unterschiedlichen Blickwinkeln.
Die Programmierung solcher Systeme erfolgt heute meist durch manuelles Einlernen von Sensorpositionen, durch Verwendung vordefinierter Scanmuster oder anhand aus CAD-Daten abgeleiteten Blickrichtungen. Diese Verfahren eignen sich für viele Anwendungen, betrachten Sensorabdeckung und Roboterbewegung jedoch häufig getrennt voneinander. Dadurch können geometrisch geeignete Sensorpositionen außerhalb des Arbeitsraums liegen, unnötige Roboterbewegungen verursachen oder zu Kollisionen führen. Umgekehrt reicht Sichtbarkeit alleine nicht aus, wenn die Messauflösung zu gering ist, um Defekte der erforderlichen Größe zuverlässig zu erkennen. Auch reflektierende oder dunkle Oberflächen können trotz freier Sicht zu überbelichteten oder kontrastarmen Messdaten führen.
Der am Center for Vision, Automation & Control des AIT Austrian Institute of Technology entwickelte modellbasierte Planungsansatz berücksichtigt all diese Anforderungen in einem einzigen Planungsprozess. Ausgehend von einem CAD-Modell, einem Sensormodell und einer Beschreibung der Roboterzelle – bestehend aus Roboter, Sensorik und Arbeitsumgebung – berechnet das System automatisch geeignete Sensorpositionen und einen ausführbaren Roboterpfad. Da die Planung offline erfolgt, lassen sich Oberflächenabdeckung, Messauflösung, Erreichbarkeit und Bewegungsrestriktionen bereits vor dem Produktionseinsatz bewerten.
Der Ansatz reduziert den Aufwand für das manuelle Einlernen von Inspektionspositionen, lässt sich über konfigurierbare Systemmodelle flexibel an unterschiedliche Sensoren und Roboterzellen anpassen und ermöglicht reproduzierbare, bereits vor dem Einsatz überprüfbare Inspektionsabläufe.
Das Funktionsprinzip
Der Planungsprozess erzeugt zunächst gleichmäßig verteilte Punkte auf der Bauteiloberfläche und leitet daraus mögliche Sensorpositionen ab. Poisson-Disc-Sampling sorgt für eine gleichmäßige Verteilung und Mindestabstand der Punkte. Anschließend werden sie entlang der Oberflächennormalen auf den erforderlichen Arbeitsabstand des Sensors verschoben. Verdeckungstests prüfen, ob zwischen Sensor und Bauteil freie Sicht besteht. Ist dies nicht der Fall, werden ungeeignete Sensorpositionen korrigiert oder verworfen. Eine Bayes‘sche Optimierung steuert automatisch Anzahl und Verteilung der Sensorpositionen. So stehen genügend Alternativen für eine vollständige Inspektion zur Verfügung, ohne den Rechenaufwand unnötig zu erhöhen.
Im nächsten Schritt wählt der Planungsalgorithmus jene Sensorpositionen, mit denen alle relevanten Oberflächenbereiche vollständig und mit der für die Defekterkennung erforderlichen Detailgenauigkeit erfasst werden. Dazu wird die klassische Sichtbarkeitsanalyse um die Bewertung der Abtastdichte ergänzt. Entscheidend für die Auswahl einer Sensorposition ist damit nicht nur, ob eine Oberfläche sichtbar ist, sondern auch, ob sie mit ausreichender räumlicher Auflösung aufgenommen wird. Zusätzlich berücksichtigt der AIT-Planungsansatz auch Licht- und Materialeigenschaften. Reflexionsmodelle verhindern, dass Bereiche mit unzureichender Messqualität als ausreichend erfasst gelten.
Anschließend werden die ausgewählten Sensorpositionen in Roboterposen überführt. Der Planungsalgorithmus prüft Erreichbarkeit, Arbeitsraumgrenzen und Kollisionsfreiheit und ersetzt nicht realisierbare Posen durch möglichst nahe Alternativen. Abschließend optimiert er Roboterkonfigurationen und Bewegungsabläufe gemeinsam. Dadurch entstehen effiziente, reproduzierbare Inspektionssequenzen, die direkt ausgeführt werden können.
Industrielles Potenzial
Der Planungsansatz lässt sich durch Parametrierung an unterschiedliche Anforderungen hinsichtlich Planungszeit, Inspektionsdauer und Messdetail anpassen. Über entsprechende Sensormodelle können verschiedene Kameras und 3D-Messsysteme eingebunden werden. Arbeitsabstand, Sichtfeld, Abtastdichte und zulässige Blickwinkel werden jeweils an Sensor und Prüfaufgabe angepasst.
Besonders geeignet ist der Ansatz für Bauteile mit komplexer Geometrie, die sich nicht zuverlässig aus einer Blickrichtung inspizieren lassen, etwa Guss- oder Frästeile mit gekrümmten Oberflächen, Vertiefungen oder Hinterschneidungen. Je nach verwendetem Sensor unterstützt die automatisch berechnete Inspektionssequenz die Oberflächenfehlererkennung, dimensionale Messungen oder die vollständige 3D-Erfassung. Der Planungsansatz ist herstellerunabhängig und kann für unterschiedliche Roboter und Sensoren eingesetzt werden. Für neue Produktvarianten wird die Inspektionssequenz automatisch aus dem aktualisierten CAD-Modell neu berechnet.
Der Ansatz wurde in Simulationen und Versuchen mit Robotersystemen sowie Bauteilen unterschiedlicher Komplexität erfolgreich erprobt. Aktuelle Entwicklungsarbeiten ermöglichen zudem, Abweichungen zwischen der geplanten und der tatsächlichen Werkstücklage während der Ausführung auszugleichen. Die angepassten Roboterposen werden dabei erneut auf Messqualität, Erreichbarkeit und Kollisionsfreiheit überprüft.
Literatur
[1] Staderini, V., et al., „Coverage-Aware Viewpoint Refinement for Robotic Visual Inspection.” IFAC world congress, 2026.
[2] Staderini, V., Integrated Planning and Optimization Framework for Robotic Visual Inspection. Dissertation, Technische Universität Wien, 2026.
[3] Staderini, V., et al., „Flex-PLACE: Flexible robot base placement for industrial inspection.“ Electronic Imaging. Society for Imaging Science and Technology, 2025.
[4] Staderini, V., et al., „Visual Quality Inspection Planning: A Model-Based Framework for Generating Optimal and Feasible Inspection Poses.“ IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), 2024.
[5] Staderini, V., et al., „Spatial resolution metric for optimal viewpoints generation in visual inspection planning.“ 14th International Conference on Computer Vision Systems (ICVS), 2023.
[6] Staderini, V., et al., „Surface sampling for optimal viewpoint generation.“ IEEE 13th International Conference on Pattern Recognition Systems (ICPRS), 2023.