Fraunhofer IFF und Shadow Robot testen taktile Roboterhände für Montageaufgaben
Das Forschungsprojekt läuft sechs Monate. Selbst in hochautomatisierten Produktionslinien werden laut Fraunhofer IFF noch 10 bis 20 Prozent der Aufgaben wegen technischer Grenzen manuell erledigt
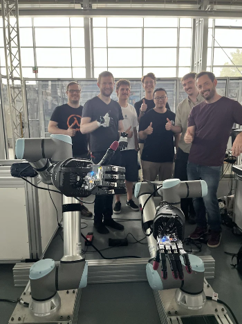
Das Fraunhofer-Institut für Fabrikbetrieb und Automatisierung IFF und Shadow Robot untersuchen in einem sechsmonatigen Forschungsprojekt, ob fingerfertige Roboterhände bislang manuell ausgeführte Aufgaben in der Produktion übernehmen können. Im Mittelpunkt stehen anspruchsvolle Montage- und Handhabungsprozesse, bei denen Bauteile präzise gegriffen und bewegt werden müssen.
Nach Angaben des Fraunhofer IFF werden selbst in hochautomatisierten Fertigungslinien noch 10 bis 20 Prozent der Arbeiten mangels geeigneter Technologien manuell erledigt. Die Projektpartner wollen deshalb Roboterhände mit taktiler Sensorik, Teleoperation und moderner Robotersteuerung kombinieren.
Shadow Robot stellt dafür eine einsatzbereite Lösung zur Fernsteuerung einer fünffingrigen Roboterhand mit taktilen Sensoren bereit. Das Fraunhofer IFF bringt Kompetenzen in kognitiver Robotik, Echtzeitsteuerung und Industrieautomation ein. Untersucht werden soll insbesondere, welchen zusätzlichen Nutzen Informationen über Berührung und physische Interaktion bei komplexen Montageaufgaben bieten.
Anders als bei derzeit viel diskutierten humanoiden Robotern konzentriert sich das Projekt auf Roboterhände, die an konventionellen kollaborativen Industrieroboterarmen eingesetzt werden. Dabei wollen die Forscher auch klären, welche Fingerfertigkeit einzelne Anwendungen tatsächlich benötigen und ob eine fünffingrige Hand in jedem Fall sinnvoll ist.
Neben der technischen Machbarkeit sollen auch Herausforderungen und Kosten der Systeme untersucht werden. Ziel ist zunächst nicht ein fertiges Produkt, sondern eine Bewertung, unter welchen Voraussetzungen taktile Roboterhände für bislang schwer automatisierbare Produktionsaufgaben eingesetzt werden könnten.